2026. 10. 24. 21:18ㆍ이것저것 IT/신상 툴·서비스
젠슨 황이 무대 위에서 작은 오리 로봇들한테
"집중해! 이리 와!" 하고 말을 거는 장면, 혹시 보셨나요?
25cm짜리 로봇 네 마리가 뒤뚱뒤뚱 걸어 다니다가
앉고, 일어나고, 낮잠까지 자는 모습에
객석에서 웃음이 터졌어요.
이 귀여운 로봇의 이름이 바로 마이크로덕(Microduck)이에요.
오늘은 마이크로덕이 정확히 어떤 로봇인지,
가격과 사양, 장단점, 설치하고 쓰는 방법,
그리고 벌써 나오고 있는 실제 활용 사례까지
쉽게 하나씩 풀어 볼게요.
마이크로덕(Microduck) 한 줄 정의
마이크로덕은 허깅페이스(Hugging Face)의 로봇팀인
프랑스 폴렌 로보틱스(Pollen Robotics)가 만든
키 25cm, 무게 약 800g의 오리 모양 이족보행 로봇이에요.
가상 시뮬레이션에서 강화학습으로 동작을 배우고
실제 로봇에서 그대로 실행하는 피지컬 AI 학습용 로봇으로,
가격은 399달러(세금·배송비 별도)예요.
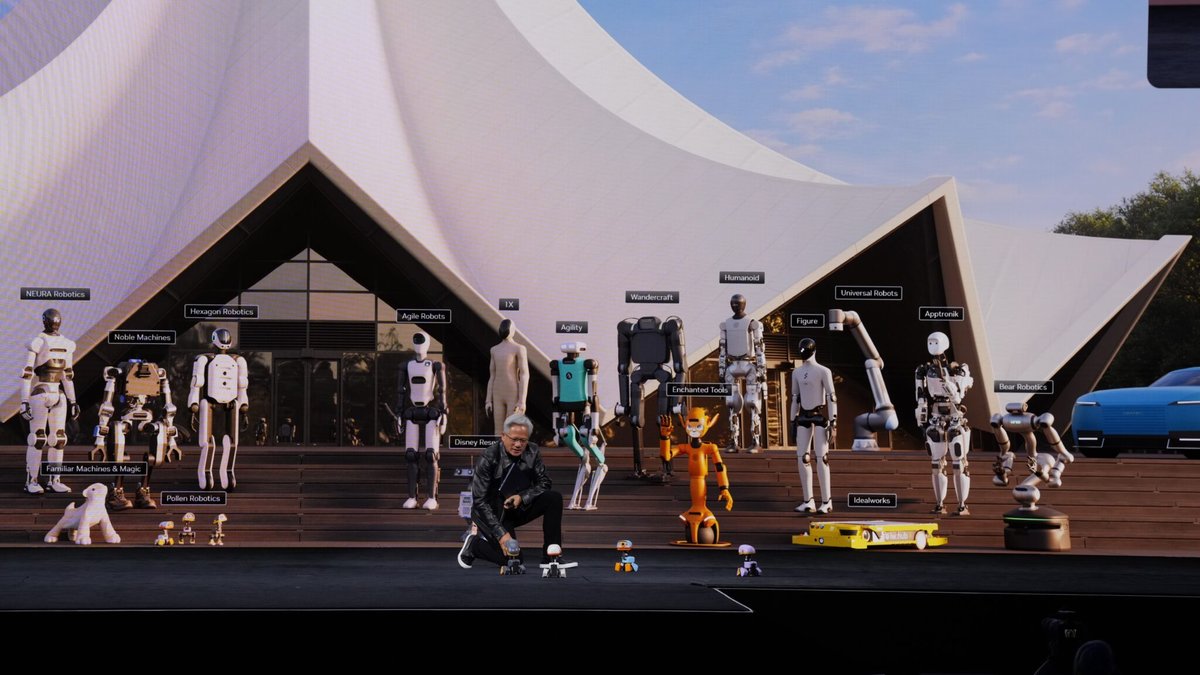
영상 출처: YTN 유튜브, 젠슨 황 향해 뒤뚱뒤뚱 초소형 오리 로봇 공개 장면
엔비디아 GTC 베를린, 젠슨 황 무대에서 무슨 일이 있었나요?
2026년 10월 21일(현지 시간), 독일 베를린에서 열린
엔비디아 GTC 베를린 2026 기조연설 마지막 순서였어요.
젠슨 황은 먼저 영상 하나를 보여 줬는데요.
AI 에이전트가 RTX Spark 노트북 위에서 코스를 설계하고,
아이작 심(Isaac Sim)으로 로봇을 시뮬레이션한 다음,
클라우드로 학습을 보내고, 다시 RTX Spark에서 결과를 검증해서
실제 로봇에 배포하는 과정이었어요.
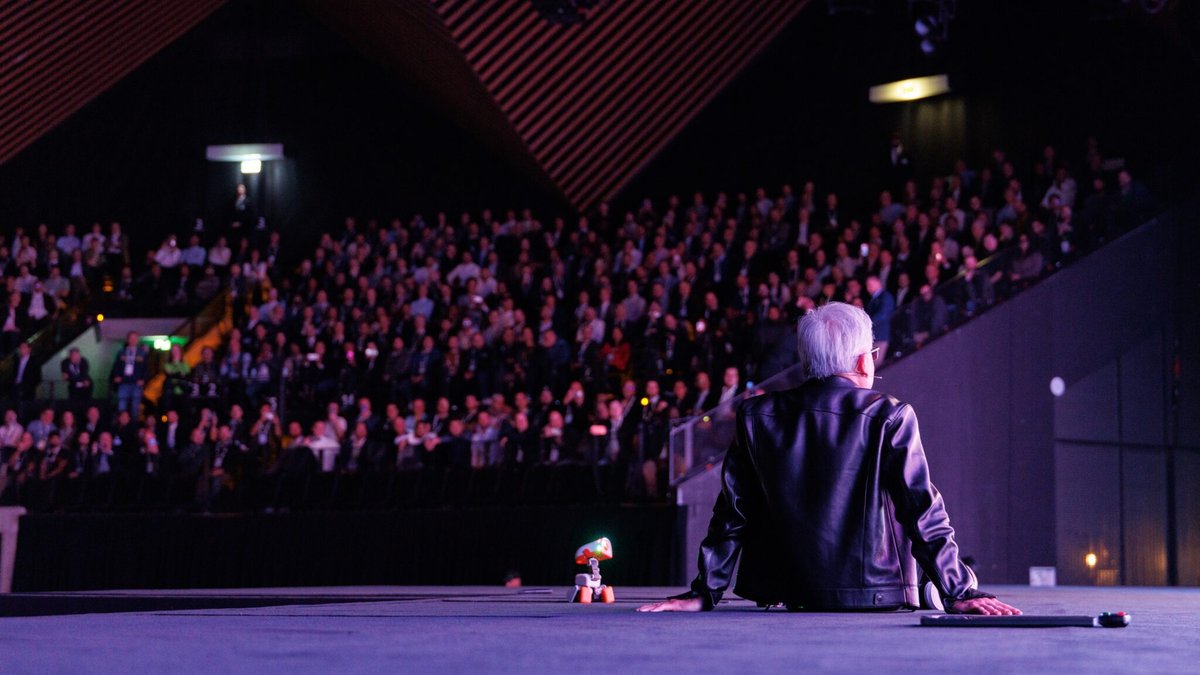
그리고 영상이 끝나자 진짜 마이크로덕 네 마리가 무대에 올라왔죠.
젠슨 황의 말에 맞춰 앉고, 일어나고, 낮잠 자는 시늉까지 했어요.
"너희는 RTX Spark에서 태어났고, 엔비디아 슈퍼컴퓨터로 클라우드에서 훈련받았고,
바로 여기 RTX Spark와 디지털 트윈에서 기술을 배웠어."
젠슨 황, GTC 베를린 2026 기조연설 중
재미있는 건 시연이 100% 완벽하지는 않았다는 점이에요.
낮잠 자라는 말에 한 마리는 계속 걸어 다녔고,
공중제비는 두 마리만 성공했고,
무리에서 떨어진 한 마리는 넘어졌다가 다시 일어났대요.
그때 젠슨 황이 "Pay attention! Stay focused!" 하고 불러서
객석이 빵 터졌다고 해요.
오히려 이런 모습 덕분에 더 화제가 됐어요.
여기서 하나 꼭 짚고 갈게요!
마이크로덕은 엔비디아가 만든 로봇이 아니에요.
만든 곳은 허깅페이스 소속 폴렌 로보틱스이고,
엔비디아는 이 로봇을 학습시키는 자사 도구를
보여 주는 무대로 마이크로덕을 활용한 거예요.
(RTX Spark, Isaac Sim, Isaac Lab, Newton 물리 엔진)
마이크로덕이란? 가격·사양 한눈에 정리
마이크로덕은 2026년 8월 27일에 처음 공개되고
같은 날 예약 판매를 시작했어요.
폴렌 로보틱스가 작년에 내놓은 탁상형 로봇 리치 미니(Reachy Mini)가
"대화하는 AI"를 위한 로봇이었다면,
마이크로덕은 "움직이는 AI"를 위한 로봇이라고 소개하고 있어요.
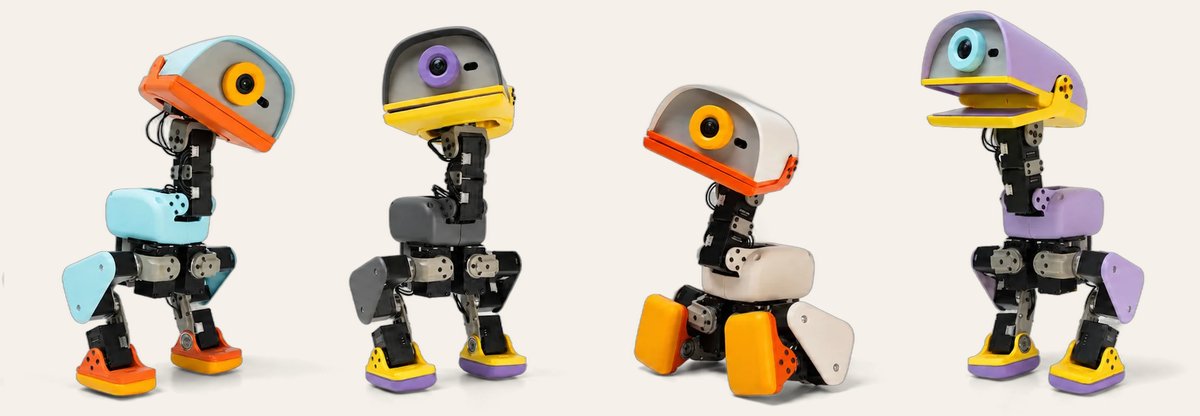
| 항목 | 내용 |
| 만든 곳 | 폴렌 로보틱스(Pollen Robotics, 프랑스 보르도) · 허깅페이스 로봇팀 |
| 공개·예약 | 2026년 8월 27일 예약 판매 시작 |
| 가격 | 399달러 (세금·배송비 별도, 출시 기념가) · 환율 1,400원 기준 약 56만 원 |
| 크기·무게 | 키 25cm · 약 780~800g |
| 모터 | 15개 (다리, 목, 머리, 부리) |
| 센서 | 광각 전면 카메라 · 8×8 ToF 라이다 · IMU 2개 · 마이크·스피커 · NFC 2개 |
| 두뇌 | 록칩 RK3566 + AI 가속기 · 1GB RAM · 32GB 저장공간 · 와이파이·블루투스 |
| 배터리 | 교체형 NP-F550 배터리, 약 1시간 사용 |
| 구성품 | 로봇 · 배터리 · USB-C 케이블 · 게임패드 |
| 기본 동작 | 학습된 동작 7가지 (걷기, 앉기·서기, 킥, 줍기, 롤러스케이트, 넘어진 뒤 일어나기 등) |
| 소프트웨어 | 오픈소스 (Apache-2.0) · 하드웨어 설계 파일은 비공개 |
| 출시 국가 | 미국·캐나다·EU·영국·노르웨이·스위스·일본·한국 |
| 배송 | 첫 배송은 2026년 크리스마스 전 목표 · 신규 주문은 현재 4~6개월 예상 |
작은 몸집에 비해 들어간 게 꽤 많죠?
특히 한국이 출시 국가에 들어가 있다는 점이 반가워요.
영상 출처: Pollen Robotics 공식 유튜브, Meet Microduck
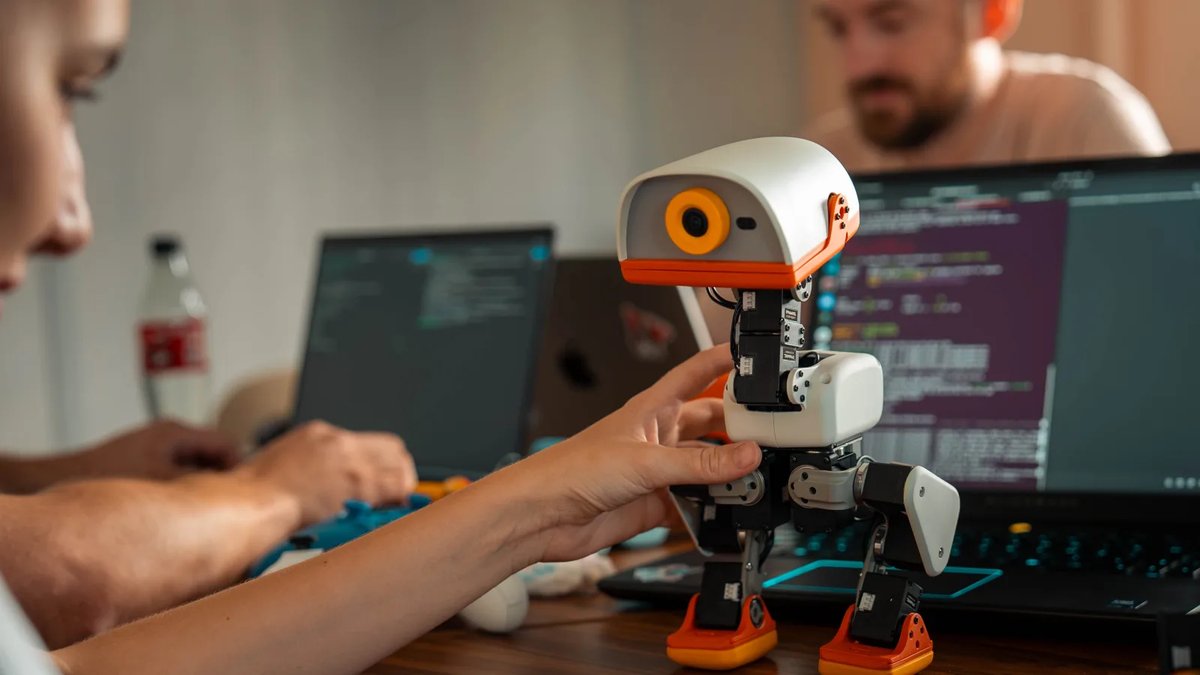
마이크로덕 주요 특징 5가지
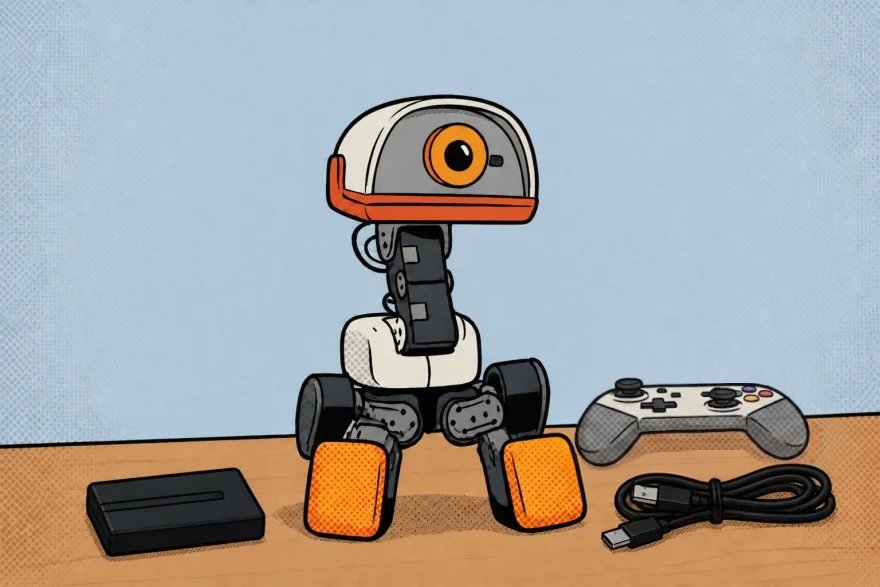
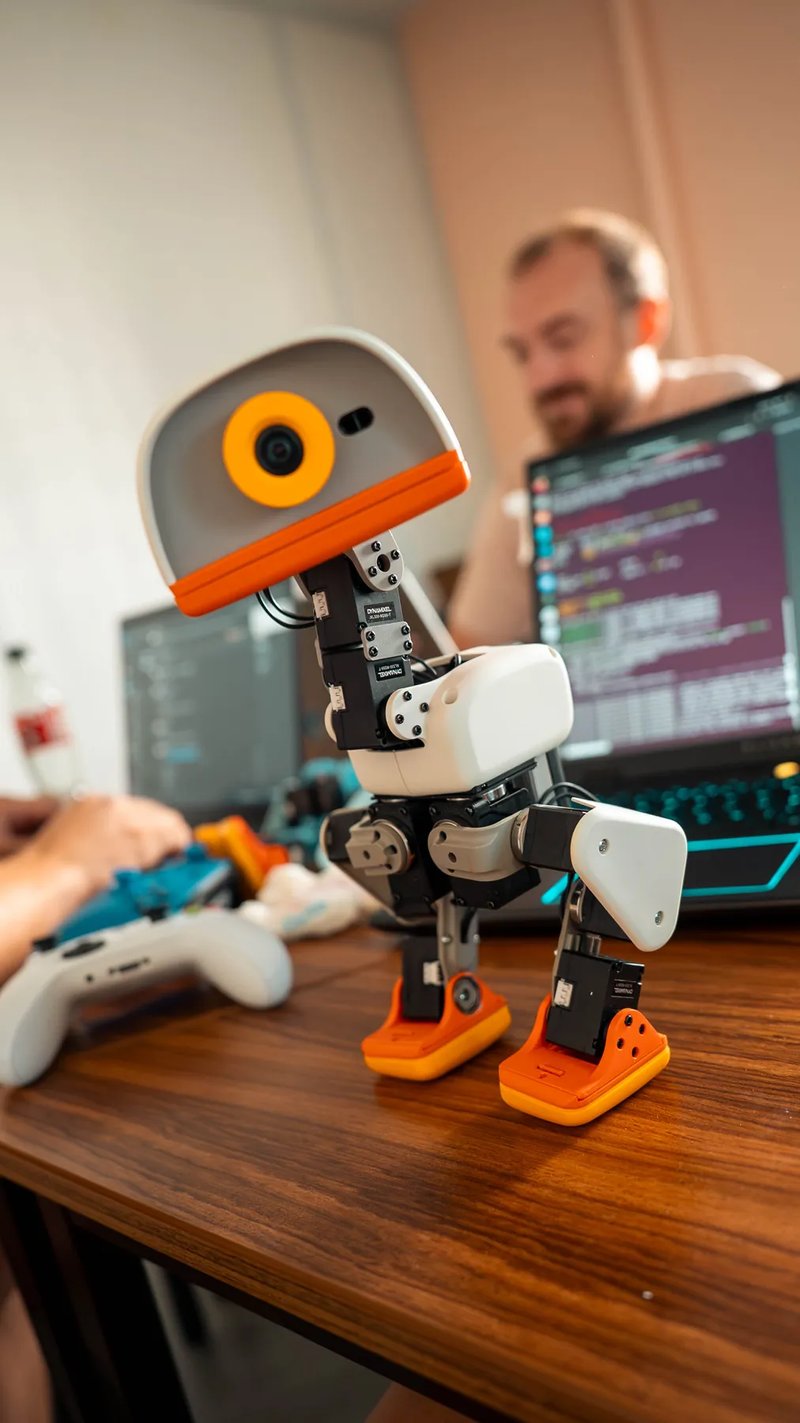
1. 상자에서 꺼내자마자 바로 놀 수 있어요
마이크로덕은 "주말 내내 세팅해야 겨우 움직이는 개발 키트"가 아니에요.
처음부터 학습된 동작 7가지가 들어 있어서
함께 들어 있는 게임패드로 바로 걷고, 앉고, 공을 찰 수 있어요.
레이저 포인터 점을 따라다니게 하거나,
부리로 물건을 집어 옮기게 할 수도 있고요.
말은 못 하지만 대신 꽥꽥거리는 독특한 소리를 내요.
처음 켤 때 로봇마다 고유한 목소리가 정해져서 평생 그 목소리를 쓴대요.
2. 넘어져도 혼자 일어나요
걷는 로봇을 학습시키다 보면 정말 많이 넘어져요.
큰 휴머노이드라면 넘어질 때마다 위험하고 비싸지만,
마이크로덕은 작고 가벼워서 넘어져도 "작은 오리가 바닥에 누운 정도"로 끝나요.
게다가 등이나 배로 넘어져도 스스로 일어나기 때문에
실험할 때마다 일일이 세워 줄 필요가 없어요.
3. 게임 속에서 연습하고, 현실에서 걷는 심투리얼(Sim2Real)
마이크로덕의 핵심은 바로 이거예요.
쉽게 말하면 "게임 속 오리에게 수천 번 걷기 연습을 시키고, 그 실력을 진짜 오리에게 옮겨 심는 것"이에요.
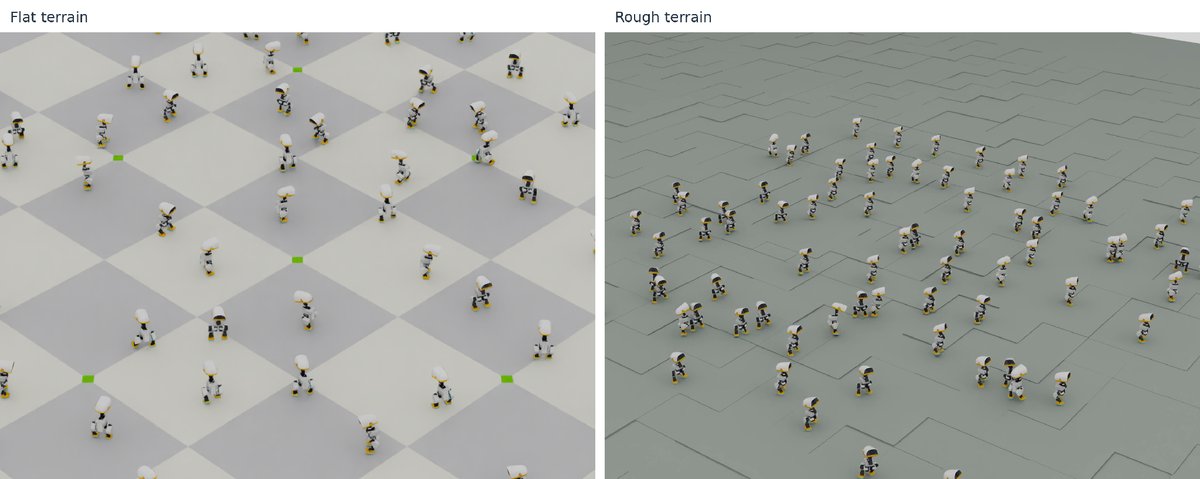
가상 물리 시뮬레이션(MuJoCo, Isaac Lab) 안에서
수천 마리의 오리가 동시에 넘어지고 일어나며 걷는 법을 배우고,
그 결과물(ONNX 파일)을 실제 로봇에 넣으면 그대로 걸어요.
영상 출처: Pollen Robotics 공식 유튜브, Microduck Sim 2 Real
4. 동작을 앱처럼 바꿔 끼울 수 있어요
마이크로덕의 동작 하나하나는 "정책(policy)"이라는 AI 모델 파일이에요.
이걸 허깅페이스 허브에 올리면
다른 사람이 명령어 한 줄로 내려받아 자기 오리에 설치할 수 있어요.
스마트폰에 앱을 깔듯이
남이 만든 인사 동작이나 새로운 걸음걸이를 바꿔 끼우는 느낌이에요.
5. 여러 마리일수록 훨씬 재미있어요
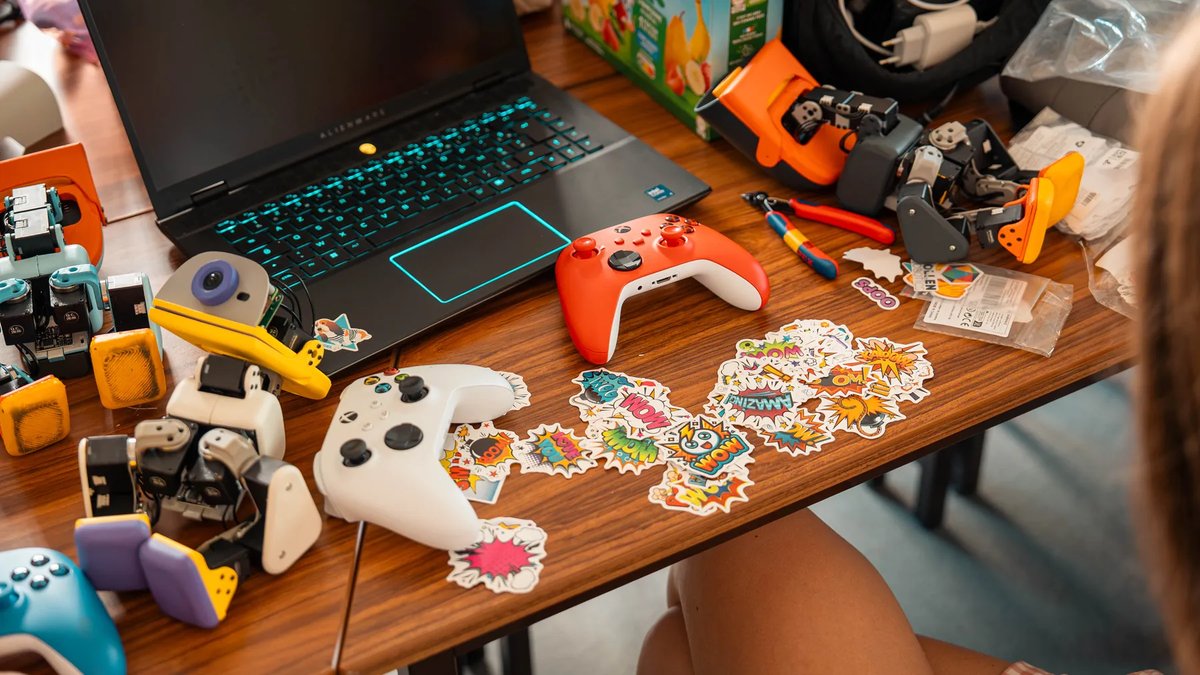
개발팀이 직접 "여러 마리가 있으면 10배는 더 재밌다"고 할 정도예요.
축구, 달리기 시합, 그리고 서로 블루투스로 박자를 맞춰
합창하는 기능(chorale)까지 있어요.
마이크로덕 장점과 단점, 솔직하게 정리
좋은 점만 있으면 재미없죠.
공식 자료와 현재 상황을 기준으로 솔직하게 정리해 볼게요.
| 장점 | 단점 |
| 399달러로 걷는 이족보행 로봇을 가질 수 있어요 | 세금·배송비·관부가세는 별도라 실제 비용은 더 나와요 |
| 꺼내자마자 게임패드로 바로 놀 수 있어요 | 아직 배송 전이고, 신규 주문은 4~6개월 기다려야 해요 |
| 넘어져도 혼자 일어나서 실험이 편해요 | 배터리 사용 시간이 약 1시간으로 짧은 편이에요 |
| 소프트웨어와 학습 코드가 전부 오픈소스예요 | 하드웨어 설계 파일은 공개되지 않았어요 |
| 허깅페이스 허브로 동작을 공유하고 내려받을 수 있어요 | 직접 학습시키려면 NVIDIA CUDA GPU(리눅스)나 유료 클라우드가 필요해요 |
| 작고 가벼워서 집·교실에서도 안전하게 실험할 수 있어요 | 말을 하거나 대화하는 로봇은 아니고, 온보드 연산 성능(약 1 TOPS NPU)도 넉넉하진 않아요 |
| 4가지 컬러에 귀여운 디자인이라 아이들도 좋아해요 | 문서가 영어이고, 세부 설정은 SSH 명령어 위주예요 |
참고해 주세요!
카메라 해상도, 라이다 범위, SDK 지원 언어,
권장 연령 같은 일부 사양은
프레스킷 기준으로 "아직 확정 전"이에요.
실제 배송 제품에서는 조금 달라질 수 있어요.
마이크로덕 구매·설치 방법 (일반 사용자 + 개발자)
1단계. 공식 스토어에서 예약 구매하기
구매는 폴렌 로보틱스 공식 사이트의 Pre-order 버튼을 눌러
공식 스토어로 들어가는 게 가장 안전해요.
컬러 4가지 중 하나를 고르고 결제하면 되고,
10대 이상 단체 구매는 영업팀에 따로 문의할 수 있어요.
(학교·연구실이라면 이쪽이 유리해요)
구매 전 체크!
출시 1주일도 안 돼 1만 대 넘게 팔리면서
지금 새로 주문하면 크리스마스 배송은 어렵고
4~6개월 정도 걸린다고 스토어에 안내돼 있어요.
제품이 중국에서 생산돼서
국가에 따라 수입 관세가 붙을 수 있다는 점도 기억해 두세요.
비슷한 이름의 판매 사이트도 보이니,
꼭 공식 사이트 링크를 통해 들어가세요.
2단계. 받자마자 게임패드로 깨우기
배터리를 끼우고 전원을 켠 다음,
게임패드의 Start 버튼을 한 번 누르면 모터에 힘이 들어가고,
한 번 더 누르면 걷기 시작해요.
게임패드 페어링은 패드당 한 번만 하면 되고,
이후에는 패드를 켜기만 하면 자동으로 연결돼요.
3단계. 와이파이 연결과 업데이트 (선택)
로봇 안에는 리눅스가 들어 있어서
노트북에서 SSH로 접속해 robotctl 명령어로 설정할 수 있어요.
와이파이를 연결하고 최신 소프트웨어로 업데이트하는 명령어는 이래요.
ssh microduck@로봇IP주소

# 로봇 상태 확인
robotctl version
robotctl health

# 와이파이 연결
sudo robotctl net connect 와이파이이름 --psk 비밀번호

# 소프트웨어 업데이트 확인과 적용
robotctl update status
sudo robotctl update apply daemon
GitHub 문서에는 휴대폰 앱이 블루투스로 연결되는 경로도 언급돼 있지만,
앱의 세부 사용법은 아직 공개 문서에 자세히 나와 있지 않아요.
그래서 여기서는 공개된 명령어 기준으로 정리했어요.
4단계(개발자). 내 PC에 학습 환경 설치하기
직접 새 동작을 학습시키고 싶다면 공식 학습 저장소인
microduck_rl을 설치하면 돼요.
NVIDIA CUDA GPU와 파이썬 패키지 관리자 uv가 필요해요.
git clone https://github.com/pollen-robotics/microduck_rl
cd microduck_rl

# 걷기 정책 학습 (GPU 사용, 4096개 환경 기준 1~2시간이면 쓸 만한 걸음걸이)
uv run train Mjlab-Velocity-Flat-MicroDuck --env.scene.num-envs 4096

# 로봇에 넣을 ONNX 파일로 내보내기
uv run scripts/export.py Mjlab-Velocity-Flat-MicroDuck --wandb-run-path 내런경로
GPU가 없다면 학습 명령어 뒤에 --hf-jobs를 붙여서
허깅페이스 클라우드(Hugging Face Jobs)에서 학습시킬 수도 있어요.
엔비디아 Isaac Lab 3.0을 쓰는 방법도 있는데, 이건 아래 활용 사례에서 소개할게요.
마이크로덕 사용법, 이것만 알면 돼요
게임패드 기본 조작
| 버튼 | 하는 일 |
| Start 짧게 | 첫 번째: 모터 켜기 · 두 번째: 걷기 시작 |
| Start 1.5초 길게 | 기본 자세로 멈추기 (모든 걸 원래대로) |
| A 버튼 | 앉기 ↔ 서기 |
| B 버튼 | 바닥의 물건 부리로 줍기 |
| RT / LT 트리거 | 부리 열기 (RT는 꽥 소리까지) |
| 십자키 왼쪽 | 이동 모드 (왼쪽 스틱 이동, 오른쪽 스틱 회전) |
| 십자키 위 | 머리 모드 (몸은 가만히, 고개만 움직이기) |
| X · Y · LB · RB | 비어 있음, 내가 설치한 동작을 연결할 수 있어요 |
| Select 4초 길게 | 앉은 뒤 전원 끄기 |
자주 쓰는 로봇 명령어
| 명령어 | 하는 일 |
| robotctl monitor | 로봇 상태 실시간 보기 (배터리, 모터 온도 등) |
| robotctl quack | 내 오리 목소리 들어 보기 |
| robotctl policy list | 지금 설치된 동작 목록 보기 |
| robotctl policy search microduck | 다른 사람이 올린 동작 검색 |
| sudo robotctl pad bind x 동작이름 | X 버튼에 내 동작 연결하기 |
| robotctl chorale | 근처 오리들과 합창하기 (설정에서 켜야 해요) |
| robotctl theremin | 부리 앞 손 거리로 음 높이를 바꾸는 악기 모드 (설정에서 켜야 해요) |
| sudo robotctl policy reset | 바꾼 동작 전부 원래대로 |
로봇이 없다면? 브라우저 시뮬레이터부터 해 보세요
아직 배송을 기다리는 중이라면
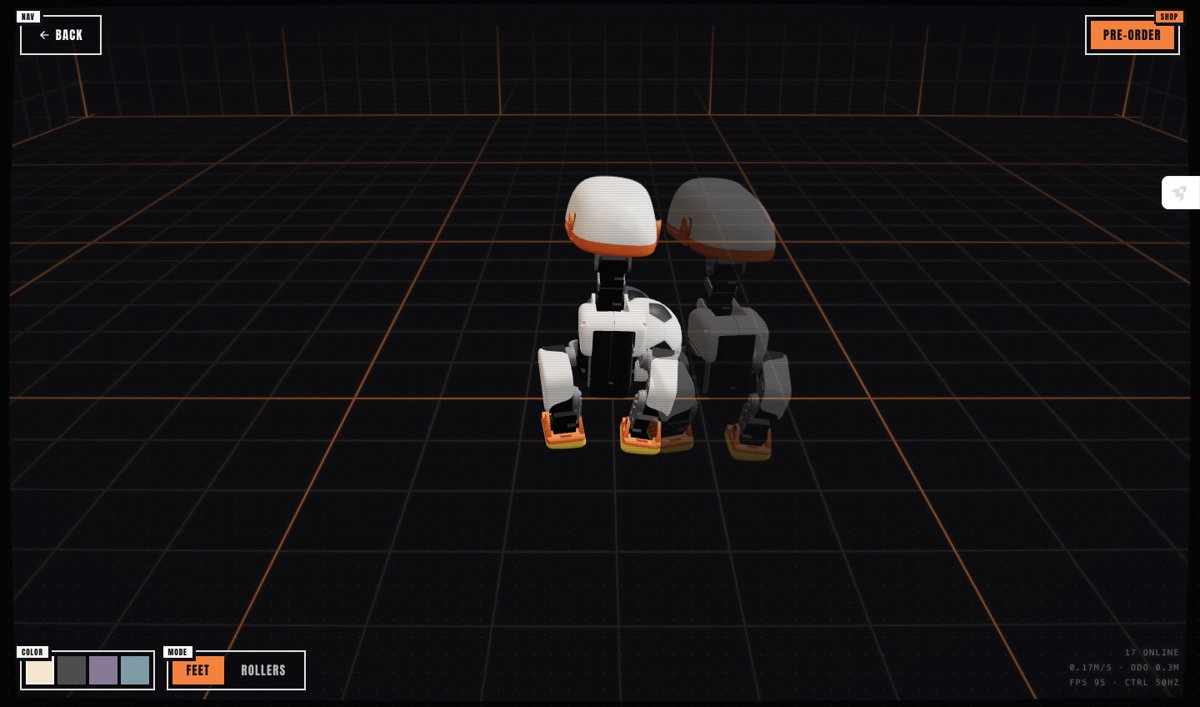
허깅페이스에 공개된 마이크로덕 시뮬레이터가 정말 좋아요.
실제 로봇을 움직이는 것과 같은 학습된 정책이
브라우저 안에서 그대로 돌아가서,
설치 없이 바로 오리를 걸려 볼 수 있어요.

키보드 방향키로 이동하고, Q·E로 킥, R로 앉기, G로 줍기,
C로 카메라 전환, 스페이스바로 리셋이에요.
왼쪽 아래에서 컬러를 바꾸거나 롤러스케이트 모드로도 바꿀 수 있어요.
실제 활용 사례 BEST 6
출시된 지 두 달도 안 됐지만
벌써 꽤 재미있는 활용 사례들이 나오고 있어요.
공식 사례와 커뮤니티 사례를 구분해서 소개할게요.
사례 1. 엔비디아, 프롬프트 한 줄로 걷는 로봇까지 (공식 데모)
GTC 무대에서 틀었던 바로 그 영상이에요.
RTX Spark 위의 AI 에이전트가 FreeCAD·Blender 같은 도구를 연결해
Isaac Sim 안에 장애물 코스와 학습 환경을 꾸린 뒤,
Isaac Lab 강화학습으로 마이크로덕이 장애물을 피해 걷도록 훈련시켜요.
클라우드에서 학습한 정책을 다시 RTX Spark에서 검증하고
실제 로봇으로 옮기는 전 과정을 에이전트가 이끌어요.
"로봇 학습도 이제 말로 시키는 시대"를 보여 준 사례예요.
영상 출처: NVIDIA 공식 유튜브, From Prompt to Walking Robot With NVIDIA RTX Spark
사례 2. Isaac Lab 3.0으로 울퉁불퉁한 길 걷기 (허깅페이스 × 엔비디아 튜토리얼)
GTC 당일 허깅페이스 블로그에 올라온 공식 튜토리얼이에요.
계단·경사로·울퉁불퉁한 지형에서 걷는 정책을
4096개 가상 환경에서 동시에 학습시키고,
ONNX로 내보내 실제 마이크로덕에 넣는 과정까지 단계별로 나와 있어요.
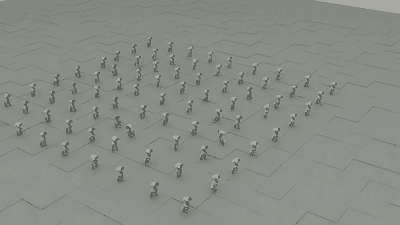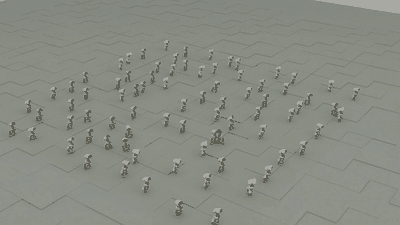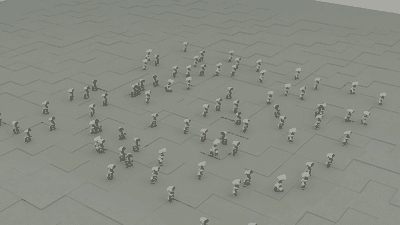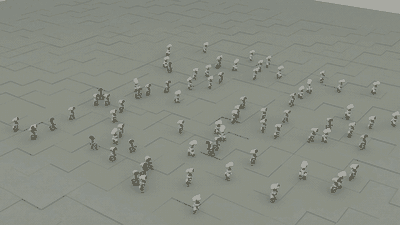
모터의 미세한 유격(백래시), 배터리 전압, 명령 지연까지 일부러 흔들어 주면서 학습시키는 게
현실에서도 넘어지지 않는 비결이래요.
여기서 더 나아가 머리 카메라의 깊이 정보로 경사로를 오르는
인식(perception) 과제까지 예시로 보여 줘요.
# Isaac Lab 설치 (리눅스 + NVIDIA GPU)
git clone --branch develop https://github.com/isaac-sim/IsaacLab.git
cd IsaacLab
uv sync

# 울퉁불퉁한 지형 걷기 학습
uv run isaaclab train --rl_library rsl_rl --task IsaacContrib-Velocity-Rough-MicroDuck --num_envs 4096 presets=backlash

# 학습 결과를 로봇으로 복사해서 걷기 슬롯에 넣기
scp exported/policy.onnx microduck@로봇IP주소:/home/microduck/my_walking.onnx
sudo robotctl policy load walk /home/microduck/my_walking.onnx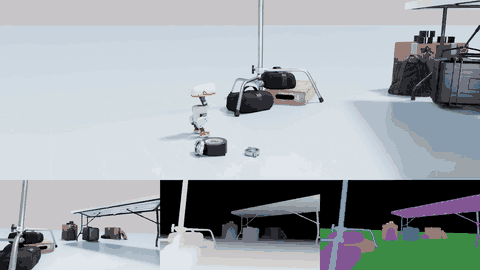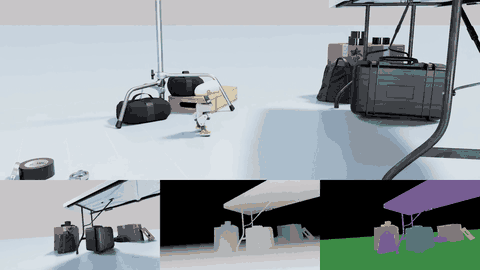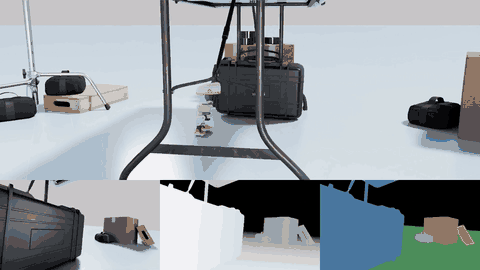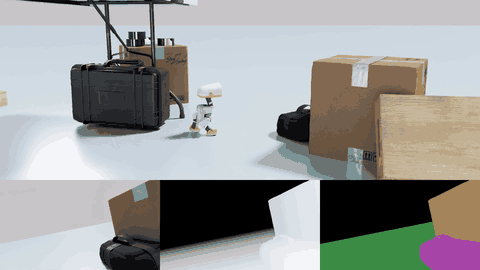
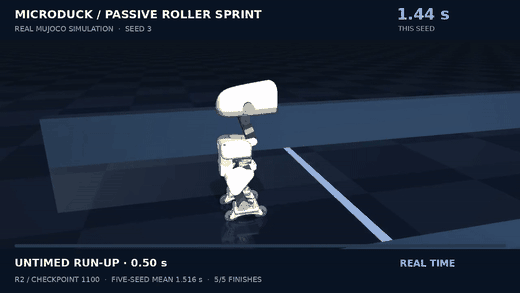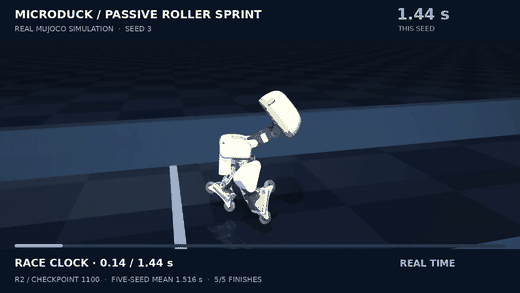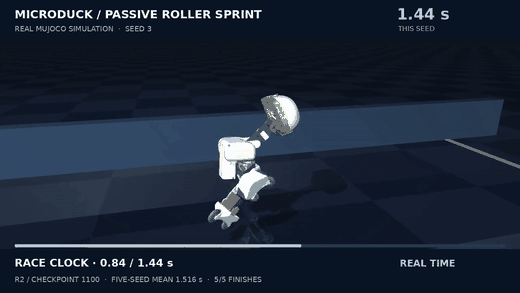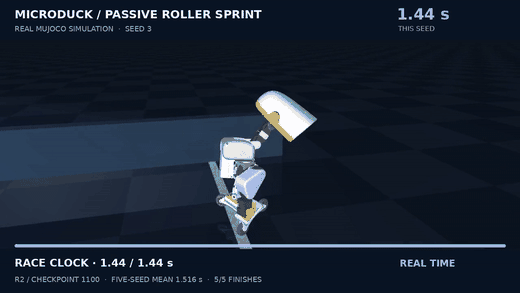
사례 3. 마이크로덕 아레나에서 1위 찍은 커뮤니티 연구 (Kyry10)
마이크로덕 아레나(Microduck Arena)는
내가 만든 정책을 올리면 똑같은 코스에서 기록을 재 주는
허깅페이스 스페이스 기반 레이스 대회예요.
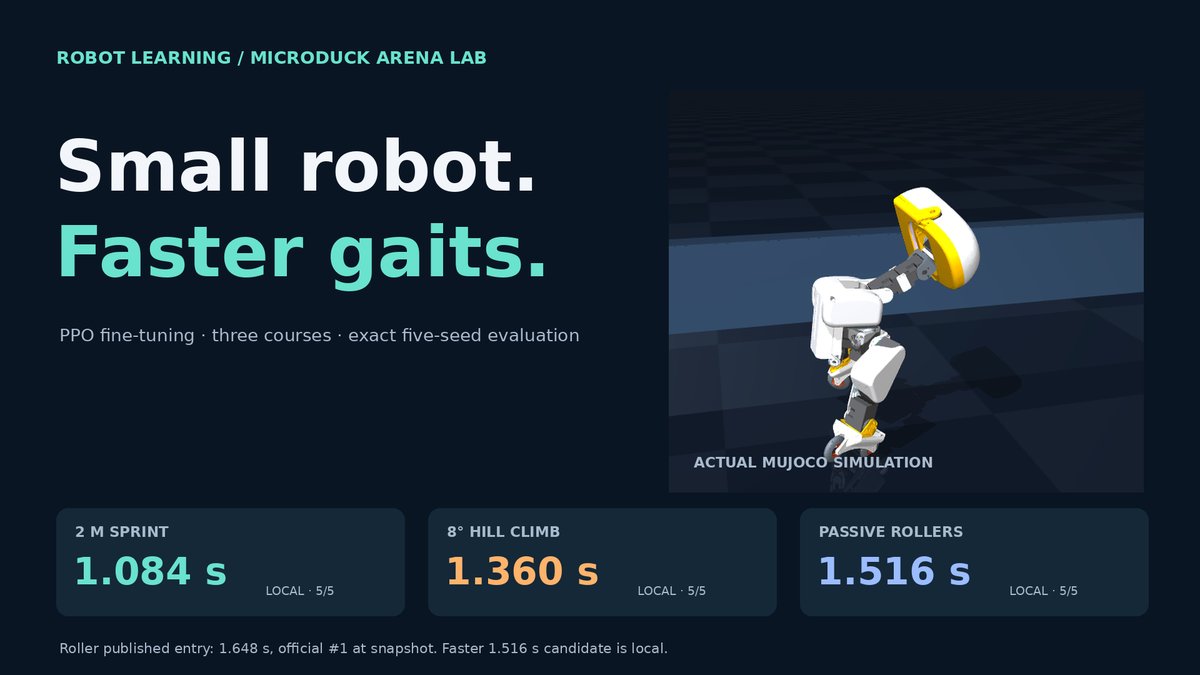
허깅페이스 사용자 Kyry10은 다른 사람이 아파치 라이선스로 공개한 달리기 정책을 출발점으로 삼아
2m 스프린트, 8도 언덕, 롤러 스프린트 세 코스에 맞춰 다시 학습시켰어요.
그 결과 2m 롤러 스프린트 공식 1위(1.648초)를 기록했고,
실패한 실험까지 포함해 전체 과정을 공개했어요.
(기록은 MuJoCo 시뮬레이션 기준이고, 순위는 바뀔 수 있어요)
사례 4. 남이 만든 동작을 한 줄로 설치하기 (커뮤니티 정책)
벌써 허깅페이스 허브에는 사용자들이 만든 동작이 올라오고 있어요.
예를 들어 고개 숙여 인사하는 polite-bow,
한 발로 서는 flamingo 같은 동작이에요.
# 인사 동작을 스킬로 추가하고 실행하기
sudo robotctl policy add polite-bow fffiloni/microduck-polite-bow-b1d864
robotctl robot do polite-bow

# X 버튼에 인사 동작 연결하기
sudo robotctl pad bind x polite-bow
주의!
공식 문서에도 "남이 올린 정책은
누구도 검증하지 않았다"고 적혀 있어요.
처음 실행할 때는 꼭 로봇을 거치대에 올려 두고 테스트하세요.
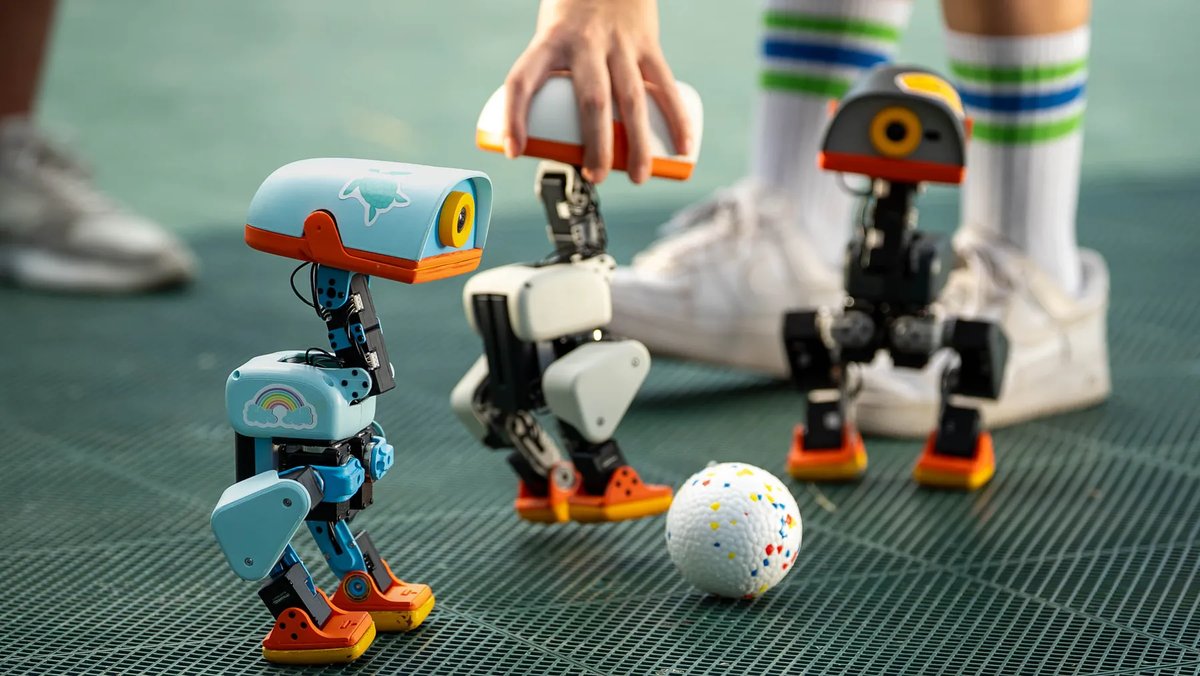
사례 5. 여러 마리로 축구하고 합창하기 (공식 갤러리)
마이크로덕 여러 대가 모이면 인조잔디 위에서 공을 차며 축구를 하거나,
블루투스로 서로 박자를 맞춰 즉석에서 화음을 만들어 노래해요.
누가 정해 주지 않아도 오리들끼리 알아서 파트를 나눈다는 게 신기하죠.
교실이나 코딩 동아리에서 여러 대를 함께 쓰면
다중 로봇 협업을 공부하기에도 좋아요.
영상 출처: Pollen Robotics 공식 유튜브, Four Microducks singing together
사례 6. 배송을 못 기다려 직접 만든 DIY 마이크로덕 (커뮤니티)
중국어권 유튜버 AI-Fan은 "배송을 기다릴 수 없다"며
라즈베리파이 Zero 2 W, ROBOTIS OpenRB-150 보드,
다이나믹셀 XL330 서보 14개와 3D 프린팅 부품으로
걷는 마이크로덕을 직접 만들고 전 과정을 공개했어요.
해당 영상은 13만 회 넘게 조회됐고,
해외 메이커 쇼핑몰 OpenELAB이 이 과정을 영어 가이드로 다시 정리하기도 했어요.
다만 이건 공식 제품이 아니라 커뮤니티 제작물이고,
걷기 위주라 카메라·음성 기능은 빠져 있어요.
공식 3D 모델 파일도 비상업적 용도(CC BY-NC-SA)로만 쓸 수 있다는 점은 알아 두세요.
참고: AI-FanGe/Microduck-build-tutorial
마이크로덕, 이런 분께 추천해요
추천하는 분
· 강화학습이나 피지컬 AI를 책이 아니라 직접 손으로 배워 보고 싶은 분
· 로봇 동아리, 코딩 수업, 연구실에서 여러 대로 실습하고 싶은 분
· 귀여운 데스크 로봇을 갖고 싶은데, 언젠가 직접 개조도 해 보고 싶은 분
추천하지 않는 분
· 대화하는 AI 비서 로봇을 원하시는 분 (마이크로덕은 말을 하지 않아요)
· 당장 이번 달에 받아야 하는 분
· 리눅스 명령어나 GPU 환경이 전혀 낯선데, 학습까지 직접 해 보고 싶은 분
(이런 분은 기본 동작과 시뮬레이터부터 추천해요)
자주 묻는 질문 (FAQ)
Q. 마이크로덕은 엔비디아 로봇인가요?
아니에요. 허깅페이스 소속 폴렌 로보틱스가 만든 로봇이에요.
엔비디아는 GTC 베를린 2026에서 RTX Spark와 Isaac Lab으로
마이크로덕을 학습시키는 과정을 시연했어요.
Q. 마이크로덕 가격은 얼마인가요?
예약 판매가는 399달러예요.
세금과 배송비는 별도이고, 국가에 따라 관세가 붙을 수 있어요.
Q. 한국에서도 살 수 있나요?
네, 공식 스토어 안내에 한국이 출시 국가로 들어가 있어요.
다만 신규 주문은 현재 4~6개월 정도 기다려야 해요. (2026년 10월 23일 기준)
Q. 코딩을 몰라도 쓸 수 있나요?
네. 게임패드로 걷기, 앉기, 킥, 줍기 같은 기본 동작을 바로 쓸 수 있어요.
새 동작을 학습시킬 때만 코딩과 GPU가 필요해요.
Q. 완전한 오픈소스 로봇인가요?
소프트웨어(로봇 런타임, SDK, 강화학습 코드)는 Apache-2.0 오픈소스예요.
하지만 기계·전자 설계 파일은 공개되지 않아서
오픈소스 하드웨어라고 부르면 안 된다고 폴렌 로보틱스가 직접 밝히고 있어요.
Q. 학습시키려면 어떤 컴퓨터가 필요한가요?
NVIDIA CUDA GPU가 달린 리눅스 PC가 기본이에요.
GPU가 없으면 허깅페이스 Jobs 같은 클라우드에서 학습시킬 수 있어요.
총평
마이크로덕은 "귀여운 장난감"과 "진지한 로봇 개발 플랫폼" 사이
딱 그 중간을 잘 노린 로봇 같아요.
처음엔 게임패드로 뒤뚱뒤뚱 걸리면서 놀다가,
궁금해지면 시뮬레이터로 들어가고,
결국 내가 학습시킨 걸음걸이를 진짜 로봇에 넣어 보는 흐름이 자연스럽게 이어지거든요.
젠슨 황 무대에서 몇 마리가 말을 안 들은 것도
오히려 "로봇 학습은 원래 이렇게 시행착오의 연속"이라는 걸 보여 준 것 같아서 더 정이 가요.
대신 배송이 4~6개월 밀려 있고,
배터리가 1시간 정도이고,
직접 학습시키려면 GPU 환경이 필요하다는 점은 꼭 감안하세요.
로봇을 사기 전이라면
브라우저 시뮬레이터 → 커뮤니티 정책 구경 → 예약 구매 순서로 접근해 보시길 추천해요.
피지컬 AI가 어떻게 움직이는지 이렇게 쉽게 만져 볼 수 있는 로봇은 흔치 않으니까요.
※ 이 글은 2026년 10월 23일 기준 공개된 정보로 작성했어요.
가격, 배송 일정, 사양은 바뀔 수 있으니 구매 전 공식 사이트를 꼭 확인해 주세요.
참고한 자료
Pollen Robotics 마이크로덕 공식 페이지
Pollen Robotics 블로그, Meet Microduck
마이크로덕 프레스킷 (사양·라이선스 안내)
Pollen Robotics 공식 스토어
GitHub pollen-robotics/microduck (로봇 소프트웨어·명령어 문서)
GitHub pollen-robotics/microduck_rl (강화학습 코드)
NVIDIA 블로그, GTC Berlin 2026 기조연설 정리
Hugging Face 블로그, Microduck with Isaac Lab 3.0
Business Insider, GTC 베를린 기조연설 현장
CNBC, 마이크로덕 판매량과 칩 정보
Hugging Face 마이크로덕 시뮬레이터
Hugging Face 마이크로덕 아레나
Kyry10 Microduck Arena Lab
OpenELAB, MicroDuck DIY 빌드 가이드
'이것저것 IT > 신상 툴·서비스' 카테고리의 다른 글
| 크롬 새탭 시계 꾸미기? BeyondPage 무료로 5분 끝 (0) | 2026.10.26 |
|---|---|
| Querri 라이브러리 사용법·가격|PH 4위 AI 데이터 분석 툴 정리 (0) | 2026.10.26 |
| Needle 사용법·가격 총정리 | 프롬프트 한 줄로 LinkedIn 영업? (0) | 2026.10.25 |
| BAND for Developers 사용법|클로드 코드·코덱스 협업시키기 (0) | 2026.10.24 |
| UseIt Studio 사용법|PH 1위 AI 디자인 툴, 굿즈 도안까지? (0) | 2026.10.23 |